Roboții inspirați de trompa elefanților se pot uni și forma o singură mașinărie uriașă. Cum funcționează TeCoBot

' fill='%23FBBC05' d='M0 37V11l17 13z'/%3e%3cpath clip-path='url(%23b)' fill='%23EA4335' d='M0 11l17 13 7-6.1L48 14V0H0z'/%3e%3cpath clip-path='url(%23b)' fill='%2334A853' d='M0 37l30-23 7.9 1L48 0v48H0z'/%3e%3cpath clip-path='url(%23b)' fill='%234285F4' d='M48 48L17 24l-4-3 35-10z'/%3e%3c/svg%3e)
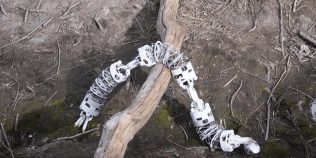
O echipă de cercetători de la Colorado State University a dezvoltat un tip de robot modular care se poate deplasa asemenea unui vierme, poate apuca obiecte cu ajutorul unor gheare și se poate conecta cu alți roboți pentru a forma o singură structură mai mare. Denumite TeCoBots, aceste dispozitive flexibile sunt inspirate de trompa elefanților și ar putea avea aplicații inclusiv în misiuni de salvare, explorarea spațiului și intervenții în medii greu accesibile oamenilor.
Spre deosebire de roboții convenționali, construiți în jurul unor structuri rigide, TeCoBots folosesc un sistem mecanic care le permite să se îndoaie, să se răsucească și să își schimbe forma. În plus, fiecare modul poate funcționa independent sau se poate conecta la alte unități, astfel încât mai mulți roboți să colaboreze pentru realizarea unor sarcini complexe. Cercetarea a fost publicată în revista științifică Nature Machine Intelligence.
Roboții TeCoBots se mișcă asemenea unor viermi și se inspiră din trompa elefanților
Proiectul a fost dezvoltat de cercetătorii Departamentului de Inginerie Mecanică de la Colorado State University, coordonați de profesorul asociat Jianguo Zhao. Ideea a pornit de la o problemă întâlnită în proiectarea roboților: multe dintre sistemele existente folosesc materiale rezistente, dar rigide, care limitează capacitatea mașinăriilor de a se adapta la obstacole și de a manipula obiecte în condiții dificile.
Cercetătorii au căutat o soluție în natură, mai exact în structura trompei elefanților. Acest organ combină flexibilitatea cu o forță impresionantă, permițând animalelor să ridice obiecte foarte grele, dar și să execute mișcări delicate, precum desprinderea unei banane. Echipa a încercat să reproducă o parte din aceste proprietăți într-un sistem robotic care să poată atât să se deplaseze, cât și să manipuleze obiecte.
Fiecare TeCoBot are o lungime de aproximativ 58 de centimetri, un diametru de 10,9 centimetri și o greutate de aproximativ 600 de grame, fără baterii. Structura este realizată din șase tije de fibră de carbon și un sistem elastic, imprimat 3D, care menține componentele conectate.
Principiul mecanic folosit se numește tensegrity. În loc să fie fixate rigid unele de altele, tijele cilindrice sunt menținute în poziție de o rețea de cabluri aflate sub tensiune. Rezultatul este o structură care se poate îndoi în ambele direcții, se poate întinde asemenea unui acordeon și se poate comprima aproape complet.
În timpul testelor, un operator uman a controlat de la distanță un astfel de robot, care a reușit să treacă peste o creangă mare, să se rostogolească repetat peste propriul corp, să urce de-a lungul unei țevi și să se deplaseze prin mișcări asemănătoare celor ale unui șarpe.
Ghearele permit mai multor roboți să se conecteze și să lucreze împreună
Elementul care diferențiază TeCoBots de alte sisteme robotice flexibile este capacitatea lor de a se conecta între ei. Fiecare modul are gheare la ambele capete, care pot prinde și bloca mecanic ghearele unui alt robot. Astfel, mai multe unități pot forma o structură comună, fără să fie nevoie de conectori suplimentari, precum magneții, care pot fi mai predispuși la defecțiuni mecanice.
După conectare, roboții pot funcționa ca un singur sistem sau își pot păstra o parte din independență. Această arhitectură modulară le permite să își distribuie solicitările mecanice și să colaboreze pentru sarcini pe care o singură unitate nu le-ar putea îndeplini la fel de ușor.
Cercetătorii au demonstrat mai multe configurații. Într-unul dintre experimente, mai mulți TeCoBots s-au apropiat și s-au conectat, formând o structură alungită, capabilă să se înfășoare mai ușor în jurul unei țevi. Într-o altă demonstrație, roboții au format o configurație asemănătoare literei H, care le-a permis să se deplaseze de-a lungul unui canal tehnic.
Sistemul poate fi folosit și pentru manipularea obiectelor. Într-un test, mai mulți roboți conectați au urcat pe un birou, au prins un pix dintr-un recipient cu ajutorul unei gheare, au coborât și au transportat obiectul până la un coș de gunoi. Alte demonstrații au arătat că structura poate deschide un borcan închis și poate ridica și transporta obiecte de dimensiuni diferite.
Jianguo Zhao a explicat că roboții pot să își îndoaie corpul pentru a ridica și transporta obiecte sau pentru a traversa terenuri dificile, folosind mișcări asemănătoare celor ale unui șarpe. Flexibilitatea și posibilitatea de a combina mai multe module le oferă o adaptabilitate mai mare decât cea a unui robot construit pentru o singură funcție.
Cum ar putea fi folosiți roboții în misiuni de salvare și explorarea spațiului
Una dintre aplicațiile luate în calcul de cercetători este intervenția în zone în care accesul oamenilor sau al echipelor de salvare este dificil. Datorită corpului flexibil, un TeCoBot ar putea pătrunde prin spații înguste, s-ar putea strecura printre obstacole și ar putea transporta obiecte sau echipamente.
Posibilitatea de a conecta mai multe unități ar extinde și mai mult gama de sarcini. În loc să fie trimis un singur robot cu dimensiuni și funcții prestabilite, o echipă de TeCoBots ar putea forma o structură adaptată mediului în care trebuie să opereze. În funcție de situație, aceasta s-ar putea alungi, comprima sau reorganiza pentru a trece printr-un spațiu dificil ori pentru a manipula un obiect.
Cercetătorii văd un potențial și în explorarea spațială. Pe nave spațiale sau pe alte planete, astfel de sisteme ar putea îndeplini sarcini care ar fi complicate sau riscante pentru oameni. Mai multe module ar putea călători împreună până la destinație, după care s-ar putea conecta sau separa în funcție de operațiunile necesare.
„În viitor, ne putem imagina echipe în mare parte autonome, formate din zeci sau chiar sute de astfel de roboți, conectați prin gheare, care călătoresc până la o anumită locație și apoi se desfășoară pentru un scop specific”, a declarat Jianguo Zhao. Profesorul consideră că sistemul poate fi adaptat în funcție de condițiile întâlnite și de obiectivele fiecărei misiuni.
Trompa elefantului devine o sursă de inspirație pentru mai multe tehnologii robotice
TeCoBots nu sunt singurul exemplu în care cercetătorii au încercat să reproducă proprietățile trompei unui elefant. În ultimii ani, mai multe echipe au folosit structura și sensibilitatea acestui organ pentru a dezvolta componente robotice capabile să manipuleze obiecte în moduri mai apropiate de mișcările din natură.
Un exemplu este EleTac, un sistem dezvoltat de cercetători de la Japan Advanced Institute of Science and Technology. În locul senzorilor și camerelor folosite în mod obișnuit la cleștii robotici, echipa a utilizat un senzor integrat de dimensiuni mari, conceput pentru a detecta textura obiectelor. Dispozitivul a reușit să țină un burete și să curețe farfurii, dar și să identifice tactil un pix ascuns sub un strat de nisip.
O altă echipă, de la University of Hong Kong, a dezvoltat sisteme robotice inspirate de trompa elefanților, care pot fi montate pe drone. Aceste componente funcționează asemenea unor membre flexibile, capabile să prindă obiecte în timpul zborului.
Au fost studiate inclusiv mostre reale de țesut din pielea trompei elefantului, pentru dezvoltarea unor materiale destinate roboților moi. Obiectivul este obținerea unor suprafețe care să combine rezistența mecanică și flexibilitatea cu sensibilitatea necesară manipulării obiectelor.