Oamenii de știință au creat un robot cât o gumă de mestecat care înoată cu ajutorul celulelor musculare vii

' fill='%23FBBC05' d='M0 37V11l17 13z'/%3e%3cpath clip-path='url(%23b)' fill='%23EA4335' d='M0 11l17 13 7-6.1L48 14V0H0z'/%3e%3cpath clip-path='url(%23b)' fill='%2334A853' d='M0 37l30-23 7.9 1L48 0v48H0z'/%3e%3cpath clip-path='url(%23b)' fill='%234285F4' d='M48 48L17 24l-4-3 35-10z'/%3e%3c/svg%3e)
Inginerii de la Massachusetts Institute of Technology (MIT) au construit un robot extrem de subțire, care se deplasează prin apă folosind celule musculare vii activate cu ajutorul luminii. Dispozitivul are un corp flexibil și două înotătoare, iar cercetătorii îi pot controla direcția prin iluminarea separată a acestora.
Experimentul, descrie în Advanced Functional Materials, demonstrează că țesutul muscular crescut în laborator poate genera suficientă forță pentru a pune în mișcare un robot de dimensiuni foarte mici. Tehnologia ar putea fi folosită în viitor pentru explorarea mediilor acvatice fragile, unde echipamentele rigide riscă să provoace daune.
Un robot subțire care se deplasează cu ajutorul mușchilor vii
Robotul dezvoltat de echipa MIT are o structură flexibilă din gel, aproximativ cât un baton de gumă de mestecat. Corpul său este prevăzut cu două înotătoare, fiecare acoperită cu un strat de celule musculare mai subțire decât un fir de păr uman.
Celulele au fost modificate genetic pentru a se contracta atunci când sunt expuse la lumină. Prin activarea lor, cercetătorii pot pune în mișcare înotătoarele, care împing apa și propulsează dispozitivul înainte.
Iluminarea separată a celor două părți permite și schimbarea direcției. Dacă lumina este îndreptată către o singură înotătoare, aceasta se mișcă independent de cealaltă. Atunci când ambele sunt activate, robotul poate înota folosindu-le simultan.
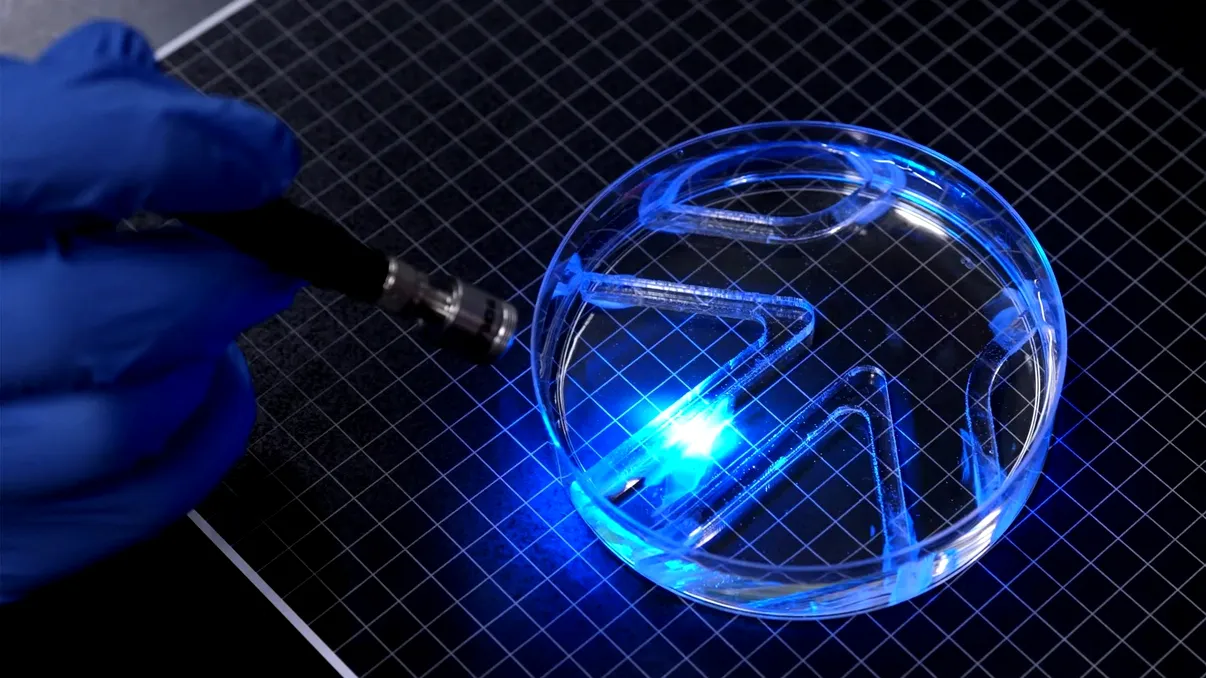
În cadrul experimentelor, echipa a demonstrat că dispozitivul se poate deplasa și poate vira într-un labirint subacvatic simplu. La viteza maximă, robotul parcurge aproximativ de patru ori lungimea propriului corp într-un minut. Ritmul este lent în comparație cu cel al unui înotător de performanță, dar arată că un strat foarte subțire de țesut muscular poate asigura propulsia necesară deplasării prin apă.
De ce cercetătorii au renunțat la structurile musculare voluminoase
Proiectul reprezintă o abordare diferită de cea folosită în multe dintre experimentele anterioare cu roboți biohibrizi. Aceste dispozitive combină componente artificiale cu țesuturi biologice, însă modelele existente se bazează adesea pe structuri tridimensionale din mușchi scheletici crescuți în laborator. Producerea lor poate necesita milioane de celule.
Echipa coordonată de Ritu Raman, profesor asociat de inginerie mecanică la MIT, a urmărit să obțină mișcare folosind un strat mult mai subțire de celule. O astfel de arhitectură ar putea reduce cantitatea de material biologic necesară și ar putea face producția mai eficientă.
Cercetarea pornește de la un experiment anterior al laboratorului, în care oamenii de știință au creat un disc muscular artificial inspirat de irisul uman. Celulele crescute pe o structură din gel se contractau în direcții diferite atunci când erau stimulate cu lumină. Mișcările obținute erau însă de aproximativ 100 de micrometri, insuficiente pentru a propulsa un robot prin apă.
Pentru noul dispozitiv, cercetătorii au trebuit să îmbunătățească atât materialul care susține celulele, cât și modul în care acestea cresc și se organizează. Gelul folosit în experimentul anterior, pe bază de fibrină, se contracta prea ușor sub forța exercitată de țesutul muscular, limitând mișcarea.
Gelul și forma canalelor au influențat forța mușchilor
Pentru a obține contracții mai puternice, echipa a testat materiale cu rigidități și forme diferite. Cercetătorii au înlocuit fibrina cu gelatină metacrilată, cunoscută drept GelMA, un material utilizat în ingineria țesuturilor biologice.
Experimentele au arătat că suprafețele mai rigide favorizau dezvoltarea unor celule musculare mai bine aliniate. Această organizare contează deoarece celulele orientate în aceeași direcție se pot uni în fibre musculare, care se contractă coordonat și produc mai multă forță.
Forma canalelor realizate în gel a avut, la rândul său, un rol important. Cercetătorii au comparat mai multe variante și au observat că șanțurile cu profil pătrat ajutau celulele să se alinieze mai eficient decât cele cu fund curbat.
Echipa a stabilit și grosimea potrivită pentru stratul de gel. O peliculă de aproximativ jumătate de milimetru oferea suficient sprijin pentru celulele musculare, fără să devină atât de grea încât contracțiile să le desprindă de suprafață.
Înainte de integrarea țesutului în robot, celulele au fost stimulate repetat cu impulsuri de lumină. Acest proces a contribuit la îmbunătățirea performanței musculare, astfel încât înotătoarele să poată genera forța necesară deplasării.
La ce ar putea fi folosiți roboții care înoată cu mușchi vii
După optimizarea structurii, cercetătorii au montat țesutul muscular pe cele două înotătoare ale robotului și l-au testat într-un vas Petri umplut cu apă. O sursă de lumină deplasată manual a permis activarea selectivă a mușchilor și ghidarea dispozitivului printre obstacole.
Deocamdată, viteza redusă reprezintă una dintre limitele proiectului. Echipa intenționează să modifice forma corpului pentru a obține o deplasare mai rapidă. Experimentul urmărește în primul rând să demonstreze că un robot bidimensional, foarte subțire, poate înota folosind exclusiv contracțiile unui strat de țesut muscular viu.
Pe termen lung, astfel de dispozitive ar putea fi adaptate pentru monitorizarea mediilor acvatice sau pentru explorarea unor locuri în care echipamentele convenționale ar putea afecta organismele și structurile fragile. Țesuturile vii răspund la stimuli și au capacități de regenerare care ar putea deveni utile în dezvoltarea unor noi sisteme robotice, deși aplicarea practică a acestor proprietăți necesită cercetări suplimentare.