China a creat un robot umanoid de 4 metri, capabil să ridice 500 de kilograme. De ce folosește hidraulică în loc de motoare electrice

' fill='%23FBBC05' d='M0 37V11l17 13z'/%3e%3cpath clip-path='url(%23b)' fill='%23EA4335' d='M0 11l17 13 7-6.1L48 14V0H0z'/%3e%3cpath clip-path='url(%23b)' fill='%2334A853' d='M0 37l30-23 7.9 1L48 0v48H0z'/%3e%3cpath clip-path='url(%23b)' fill='%234285F4' d='M48 48L17 24l-4-3 35-10z'/%3e%3c/svg%3e)
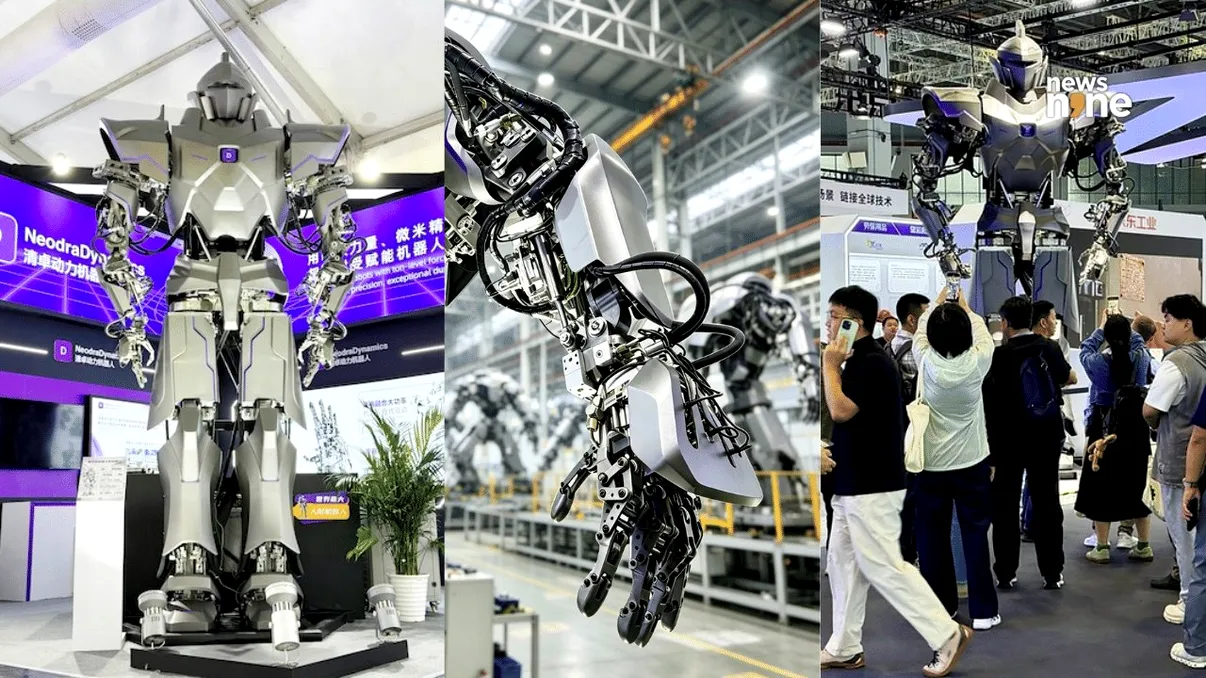
Roboții umanoizi sunt proiectați, în general, cu motoare electrice care le permit să se deplaseze și să manipuleze obiecte cu precizie. O echipă de ingineri din China a ales însă o soluție diferită pentru un robot de dimensiuni neobișnuite: Neo 01, o mașinărie de patru metri înălțime, care cântărește 1,2 tone și este proiectată să ridice sarcini de până la 500 de kilograme.
Robotul a fost dezvoltat de startup-ul NeodraDynamics în aproximativ 16 luni. În loc să mizeze aproape exclusiv pe electromotoare, echipa a construit un sistem bazat în principal pe actuatoare hidraulice, o tehnologie folosită deja în utilaje grele, precum excavatoarele. Neo 01 este conceput pentru activități industriale dificile, inclusiv în medii în care intervenția oamenilor poate fi periculoasă, scrie PRNewsWire.
Neo 01 are patru metri înălțime și 41 de articulații motorizate
Neo 01 se remarcă prin dimensiunile sale, mult peste cele ale roboților umanoizi utilizați în prezent pentru demonstrații sau activități industriale obișnuite. Potrivit informațiilor publicate despre proiect, robotul cântărește aproximativ 1,2 tone și poate ridica obiecte de până la 500 de kilograme.
Structura sa include 41 de articulații motorizate. Dintre acestea, 39 sunt controlate hidraulic, în timp ce doar două folosesc electromotoare, amplasate la nivelul antebrațelor. Actuatoarele hidraulice cântăresc aproximativ 1,1 kilograme fiecare, iar precizia declarată de echipă ajunge la 0,005 milimetri.
Aceste caracteristici arată că proiectul pune accent pe forță și pe controlul mișcărilor, în special în partea superioară a corpului. Brațele sunt concepute pentru manipularea unor sarcini foarte grele, iar raza de acțiune a unui singur braț ajunge la 1,7 metri.
Echipa susține că brațul poate manipula până la 300 de kilograme. Totuși, aceste două valori nu trebuie interpretate automat ca fiind valabile simultan. La fel ca în cazul macaralelor, sarcina maximă admisă depinde de poziția și distanța la care este ridicat obiectul.
De ce au ales inginerii chinezi propulsia hidraulică
În dezvoltarea roboților umanoizi, motoarele electrice au devenit o soluție importantă datorită dimensiunilor reduse și capacității de a controla mișcările cu precizie. Chiar și Boston Dynamics, companie cunoscută pentru roboții săi avansați, a trecut la o versiune electrică a robotului Atlas, după ce modelul anterior utiliza un sistem hidraulic.
Neo 01 urmează însă o altă direcție. Pentru un robot care trebuie să ridice sute de kilograme, inginerii de la NeodraDynamics au considerat că un circuit hidraulic poate furniza forța necesară fără să renunțe la controlul precis al mișcărilor.
Principiul este asemănător celui folosit de utilajele de construcții. Presiunea unui fluid pune în mișcare cilindrii hidraulici, care transformă această presiune în forță mecanică. Sistemul poate fi adaptat în funcție de dimensiunile și sarcinile fiecărei articulații.
Inginerii au dezvoltat cilindri hidraulici care funcționează la presiuni cuprinse între 60 și 350 de bari. Un piston cu diametrul de 20 de milimetri, care operează la 350 de bari, poate genera o forță de aproximativ 11 kilonewtoni, echivalentă cu greutatea a circa 1.120 de kilograme în condiții ideale.
Robotul folosește mai multe tipuri de pistoane și actuatoare, dimensionate în funcție de rolul fiecăruia. Aceste valori nu înseamnă că Neo 01 poate ridica în orice condiții o asemenea greutate cu un singur mecanism, ci ilustrează forțele pe care le poate produce sistemul hidraulic.
Echilibrul este una dintre cele mai mari provocări pentru Neo 01
Deși brațele și partea superioară a robotului au fost prioritare în dezvoltare, echipa mai are de lucrat la picioare și la sistemul care îi permite să-și păstreze echilibrul.
Fondatorul NeodraDynamics, Yang Tao, a explicat că manipularea unor sarcini foarte grele poate deplasa semnificativ centrul de greutate al robotului. La o înălțime de patru metri, ridicarea unui obiect de 500 de kilograme poate genera forțe care pun la încercare stabilitatea întregii structuri.
Spre deosebire de o macara, care se sprijină pe o bază stabilă, un robot umanoid trebuie să-și mențină echilibrul pe două picioare. Pentru a face acest lucru, Neo 01 trebuie să-și ajusteze permanent poziția picioarelor și să distribuie corect forțele produse în timpul manipulării obiectelor.
Acest lucru presupune algoritmi capabili să calculeze rapid poziția optimă a corpului și a punctelor de sprijin. Dezvoltatorii estimează că perfecționarea sistemului de echilibru va necesita încă o perioadă de lucru, deoarece există puține proiecte comparabile care să ofere soluții deja testate pentru un robot de asemenea dimensiuni.
Robotul ar putea lucra în zone periculoase și ar putea ajunge în producția de serie
Neo 01 este conceput pentru activități în care sunt necesare atât forța mecanică, cât și capacitatea de a opera în condiții dificile. Printre utilizările vizate se numără intervențiile în instalații nucleare, activitățile de pe platforme petroliere sau de extracție a gazului și operațiunile de salvare din mine ori din zone vulcanice.
Potrivit dezvoltatorilor, robotul este proiectat pentru a face față unor condiții precum radiațiile, presiunile ridicate și temperaturile extreme. Pe termen mai lung, echipa ia în calcul și o versiune capabilă să lucreze la mari adâncimi sub apă. Acestea sunt însă obiective de dezvoltare, iar capacitățile respective nu trebuie confundate cu performanțe deja demonstrate în toate mediile menționate.
Un alt aspect important este timpul de dezvoltare. NeodraDynamics a fost fondată în urmă cu aproximativ doi ani, iar construirea robotului a durat numai 16 luni. Yang Tao are experiență în domeniul hidraulic încă din adolescență, când a lucrat alături de tatăl său. Acesta din urmă a fondat în 1998 compania Yimeibo, specializată în sisteme hidraulice de control pentru industria metalurgică.
Potrivit informațiilor prezentate despre proiect, Neo 01 ar urma să intre în producția de serie în lunile următoare. Dacă dezvoltatorii reușesc să rezolve problemele de echilibru și să valideze performanțele în condiții reale de lucru, robotul ar putea ocupa o nișă distinctă pe piața automatizării industriale, unde capacitatea de a manipula sarcini foarte grele este mai importantă decât viteza de deplasare.