O mână robotică a învățat să meargă singură. Poate apăsa taste și muta obiecte VIDEO

' fill='%23FBBC05' d='M0 37V11l17 13z'/%3e%3cpath clip-path='url(%23b)' fill='%23EA4335' d='M0 11l17 13 7-6.1L48 14V0H0z'/%3e%3cpath clip-path='url(%23b)' fill='%2334A853' d='M0 37l30-23 7.9 1L48 0v48H0z'/%3e%3cpath clip-path='url(%23b)' fill='%234285F4' d='M48 48L17 24l-4-3 35-10z'/%3e%3c/svg%3e)
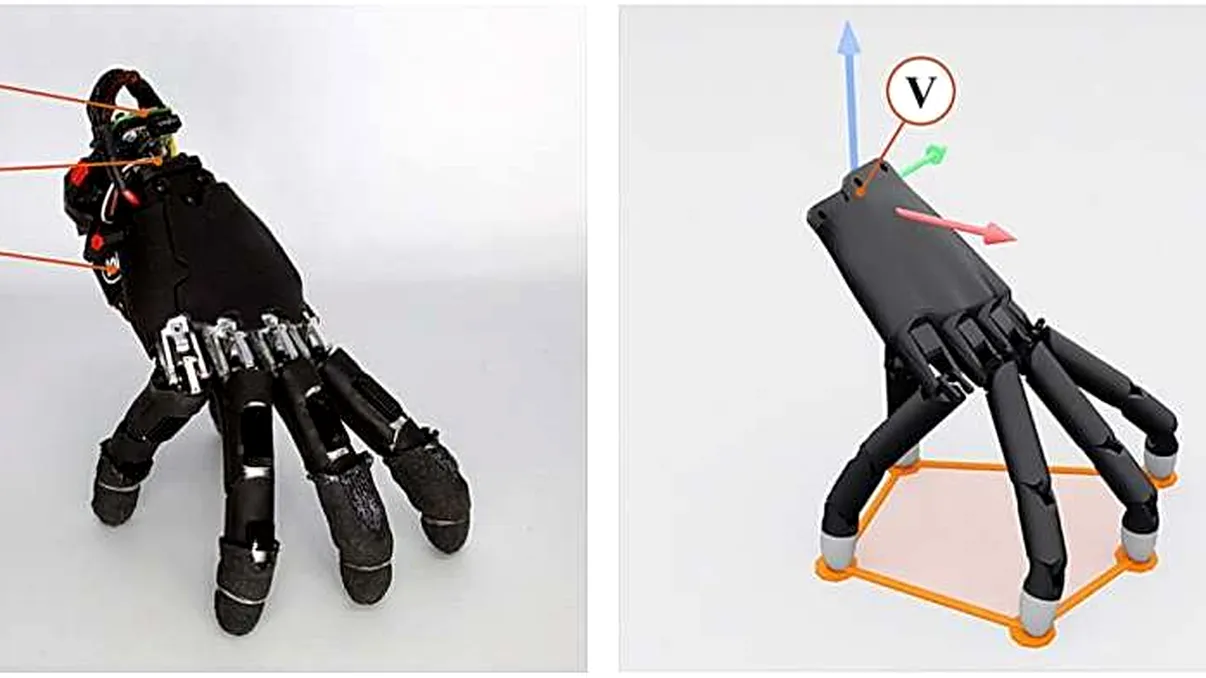
O mână robotică poate face acum ceva ce, până nu demult, părea mai degrabă desprins din „Familia Addams”: să meargă singură. Inginerii de la Soft Robotics Lab din cadrul ETH Zurich au transformat o mână robotică disponibilă comercial într-un robot capabil să se deplaseze pe suprafețe diferite, să-și păstreze echilibrul și să interacționeze cu obiectele din jur.
Ideea nu este însă doar una spectaculoasă. O mână care se poate deplasa fără brațul robotic care, în mod normal, o transportă ar putea fi folosită în spații înguste sau greu accesibile. Cercetătorii spun că un astfel de sistem ar permite mâinii să ajungă singură în locuri în care un robot convențional ar avea dificultăți să intre, se arată în presa străină.
De ce este atât de greu să faci o mână să meargă
Problema vine chiar din forma unei mâini robotice obișnuite. Degetele nu sunt identice, au lungimi diferite, iar degetul mare este poziționat diferit față de celelalte. Tocmai aceste caracteristici îi permit unei mâini asemănătoare celei umane să prindă și să manipuleze obiecte de zi cu zi.
Pentru mers, însă, diferențele dintre degete complică lucrurile. Fiecare vârf de deget ajunge la o distanță diferită, ceea ce face mai dificilă menținerea echilibrului atunci când mâna încearcă să se deplaseze singură. Proiectele anterioare au apelat la mâini cu degete simetrice, mai ușor de controlat în timpul deplasării, dar mai puțin apropiate de forma unei mâini umane.
Echipa condusă de Amir Kazemi a ales o altă soluție. Cercetătorii au pornit de la o mână robotică umanoidă disponibilă comercial, cu degete de dimensiuni diferite, și au învățat-o să-și coordoneze mișcările astfel încât să poată merge, să se redreseze și să lucreze fără să fie conectată la un braț robotic.
Mâna are propriul sistem de control
Pentru ca robotul să fie complet mobil, cercetătorii au montat pe partea din spate a mâinii o baterie, senzori de mișcare și un computer de dimensiuni reduse. Sistemul îi oferă astfel propria sursă de energie, propriile elemente de detecție și puterea de calcul necesară pentru a lua decizii privind mișcarea.
Controlul a fost antrenat mai întâi într-un simulator, folosind reinforcement learning. După această etapă, mâna a fost testată pe 14 suprafețe diferite, atât în interior, cât și în exterior. Printre acestea s-au numărat covorul, pietrișul, iarba și grilajul metalic.
Cercetătorii au testat și capacitatea mâinii de a se ridica după ce ajunge pe una dintre cele două fețe. În 25 de încercări, robotul a reușit să se împingă singur înapoi în poziție și să-și recupereze postura în 21 de cazuri.
Poate apăsa taste și poate muta obiecte
Mâna nu s-a limitat la deplasare. Într-un alt experiment, robotul și-a susținut greutatea pe patru degete, în timp ce a ridicat un al cincilea deget pentru a apăsa tastele săgeți de pe o tastatură. A apăsat tasta corectă în 29 dintre cele 32 de încercări.
Într-un alt test, mâna robotică s-a deplasat până la un obiect de mici dimensiuni și l-a împins pe suprafața unei mese. În 15 încercări, obiectul a ajuns la cel mult doi centimetri de poziția stabilită ca țintă.
Cercetătorii consideră că mobilitatea proprie ar putea deschide o direcție interesantă pentru roboții care trebuie să lucreze în spații proiectate pentru oameni. În loc ca întreaga structură robotică să fie nevoită să se deplaseze pentru a poziționa mâna într-un anumit loc, mâna însăși ar putea ajunge acolo și apoi să folosească degetele pentru a interacționa cu mediul.
Studiul echipei de la ETH Zurich a fost publicat ca preprint pe arXiv și descrie modul în care o mână robotică umanoidă cu degete inegale poate combina deplasarea, echilibrul și manipularea obiectelor într-un singur sistem mobil.