Cercetătorii au lăsat GPT-6 Astra, Grok și Claude să conducă o mașină reală. Doar un singur model AI a reușit să termine traseul
' fill='%23FBBC05' d='M0 37V11l17 13z'/%3e%3cpath clip-path='url(%23b)' fill='%23EA4335' d='M0 11l17 13 7-6.1L48 14V0H0z'/%3e%3cpath clip-path='url(%23b)' fill='%2334A853' d='M0 37l30-23 7.9 1L48 0v48H0z'/%3e%3cpath clip-path='url(%23b)' fill='%234285F4' d='M48 48L17 24l-4-3 35-10z'/%3e%3c/svg%3e)
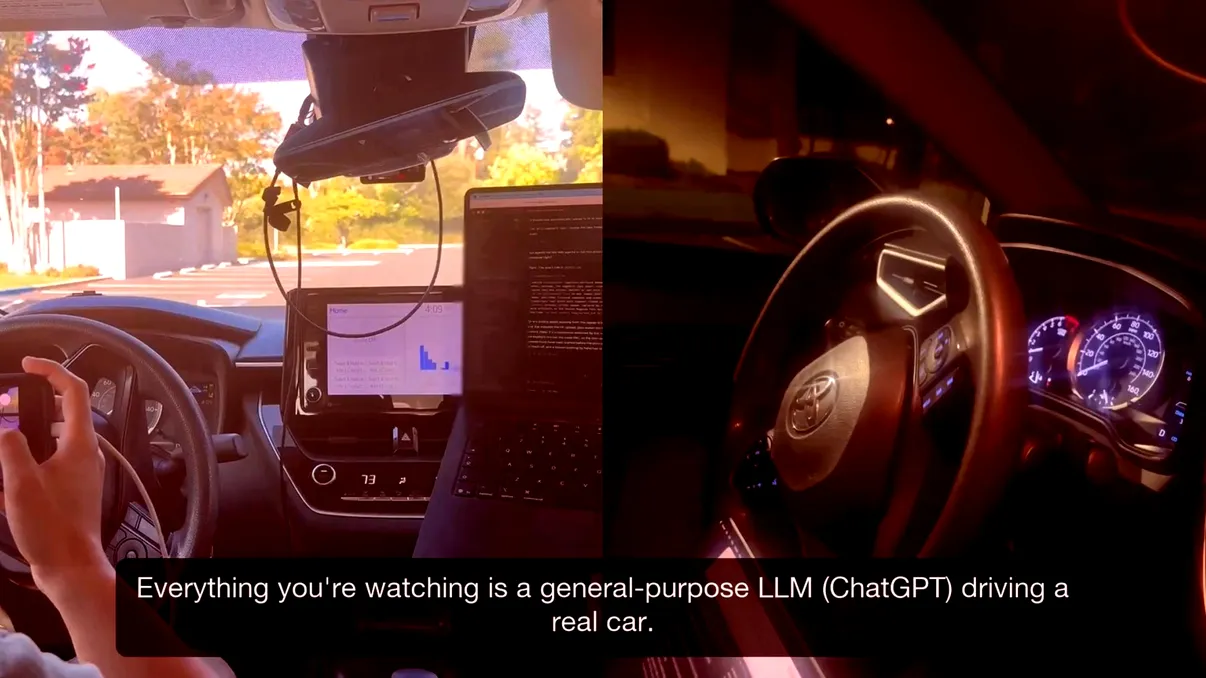
Modelele AI de ultimă generație pot scrie cod, analiza imagini și rezolva probleme complexe, dar condusul unei mașini reale se dovedește încă o provocare serioasă. Trei cercetători au conectat GPT-6 Astra de la OpenAI, Grok 4.6 de la xAI și Claude Fable 5.1 de la Anthropic la sistemele unui Toyota Corolla și le-au cerut să parcurgă un traseu amenajat într-o parcare. Rezultatele proiectului DrivingBench, prezentate de Futurism, arată că doar GPT-6 Astra a reușit să termine întregul circuit, iar pentru asta a avut nevoie de două încercări și aproximativ cinci minute.
Experimentul nu transformă modelele lingvistice într-o alternativă reală la sistemele autonome dezvoltate special pentru automobile. Dimpotrivă, majoritatea încercărilor s-au încheiat foarte repede, unele modele nereușind nici măcar să treacă de primul viraj. Totuși, cercetătorii consideră remarcabil faptul că modelele generaliste au ajuns într-un punct în care pot controla fizic o mașină, chiar dacă doar la viteze extrem de mici.
Cum au ajuns ChatGPT, Claude și Grok la volanul unui Toyota Corolla
Configurația experimentului a fost relativ simplă. Cercetătorii au conectat un laptop cu acces la internet la un dispozitiv comma four, integrat la rândul său în sistemele de control ale unui Toyota Corolla.
Modelele AI primeau informații precum poziția GPS, unghiul volanului, poziția roților și imagini ale traseului, după care trimiteau comenzile necesare pentru direcție, accelerație și frânare. Un om era prezent permanent și putea apăsa frâna în cazul unei situații periculoase.
Experimentul este interesant tocmai pentru că abordarea diferă de cea folosită de companiile care dezvoltă vehicule autonome. Sistemele dedicate condusului sunt antrenate special pentru percepția rutieră și luarea deciziilor în timp real. În DrivingBench au fost folosite modele AI generaliste, care nu au fost construite în primul rând pentru a controla mașini.
Diferența explică și o parte dintre rezultate. Pe Playtech am analizat anterior cât de complexă este cursa pentru mașini autonome și ce presupune validarea lor în scenarii reale, unde problema nu este doar inteligența software-ului, ci integrarea dintre senzori, hardware, hărți și sisteme de siguranță.
We gave ChatGPT, Claude, and Grok control of a real Toyota Corolla 🚗, steering/gas/brakes, no human driving (just a foot over the brake).
Only one model was able to complete our entire driving course. Introducing DrivingBench. 🔥⌛️🏁 pic.twitter.com/HhukXrByus
— DrivingBench (@DrivingBench) September 21, 2026

Cele mai multe modele nici măcar nu au trecut de primul viraj
Performanța modelelor a fost modestă. Doar GPT-6 Astra a reușit să parcurgă traseul complet, la a doua încercare. Circuitul avea mai puțin de 500 de picioare, adică aproximativ 150 de metri, iar mașina s-a deplasat cu o viteză medie de doar 0,94 mile pe oră, aproximativ 1,5 km/h.
Celelalte modele au întâmpinat probleme încă de la început. Cercetătorii spun că principala dificultate a fost percepția, în special interpretarea corectă a culoarului delimitat cu jaloane.
Grok a explicat după una dintre încercări că perspectiva camerei făcea mașina să pară mai îngustă decât era în realitate și că direcția aparent liberă ducea, de fapt, către un ghiveci, un perete sau un jalon.
Această dificultate seamănă cu problemele întâlnite și de sisteme dezvoltate special pentru condus autonom. Chiar și după ani de investiții, vehiculele autonome continuă să aibă dificultăți în anumite situații neașteptate, de la lucrări rutiere până la obiecte amplasate neobișnuit.
Tesla este unul dintre exemple. Playtech a scris despre faptul că Robotaxiurile Tesla continuă să înregistreze accidente și depind încă de numeroase limitări tehnice, chiar dacă software-ul lor este dezvoltat special pentru condus.
GPT-6 Astra a consumat milioane de tokenuri pentru 150 de metri
Experimentul a scos la iveală și o altă problemă: costul computațional. Pentru singura tură completă, cercetătorii au folosit aproximativ 6,6 milioane de tokenuri, ceea ce a costat 7,74 dolari.
Raportat la distanța de aproximativ 150 de metri, suma este foarte mare. Calculele citate de cercetători sugerează că utilizarea modelului AI a costat de aproximativ 500 de ori mai mult decât combustibilul necesar pentru aceeași distanță într-o mașină obișnuită.
Mai important decât prețul este însă timpul de procesare. Un automobil care circulă cu 100 km/h nu își poate permite să aștepte un model lingvistic pentru fiecare decizie, motiv pentru care sistemele autonome comerciale folosesc arhitecturi optimizate special pentru reacții rapide.
Cercetarea demonstrează totuși cât de mult au progresat modelele generaliste. Autorii proiectului spun că încercările similare făcute cu generații mai vechi de AI nici măcar nu ajungeau la nivelul actual.
Unele modele au refuzat inițial să conducă
Un detaliu neobișnuit al testului a fost faptul că unele modele AI nu au vrut să preia controlul mașinii. GPT-6 Astra, în special, a refuzat în anumite încercări să conducă vehiculul real, invocând riscurile de siguranță.
Cercetătorii au explicat modelului că testul avea loc într-o parcare goală, cu viteze foarte mici și cu un operator uman pregătit să frâneze. Chiar și așa, modelul a refuzat uneori.
Echipa a încercat inclusiv să modifice prompturile și să descrie situația ca pe o „simulare”. În unele teste, AI-ul analiza imaginile, își dădea seama că vehiculul era real și refuza din nou să continue.
Situația arată o diferență importantă dintre un model generalist și un sistem autonom proiectat special pentru automobile. Un LLM are propriile restricții și mecanisme de siguranță, care pot intra în conflict cu ideea de a-i oferi control asupra unei mașini reale.
Și în industria auto, autonomia completă rămâne departe de a fi o problemă rezolvată. Playtech a relatat recent că Tesla promite funcții FSD tot mai avansate, dar șoferul trebuie în continuare să fie pregătit să intervină.
Experimentul arată progresul AI, dar și limitele sale
DrivingBench nu demonstrează că GPT-6 Astra este pregătit să înlocuiască sistemele autonome ale Tesla, Waymo sau altor producători. Traseul a fost extrem de scurt, viteza foarte mică, iar mediul controlat.
În trafic real, un sistem trebuie să interpreteze simultan pietoni, bicicliști, semafoare, mașini, indicatoare, condiții meteo și sute de situații greu de anticipat. În plus, deciziile trebuie luate aproape instantaneu.
Totuși, faptul că un model AI generalist a reușit să observe mediul, să transforme informațiile în comenzi pentru o mașină și să finalizeze un traseu real reprezintă un progres semnificativ față de generațiile precedente.
Cercetătorii spun că rezultatul este în același timp spectaculos și un motiv pentru mai multe teste de siguranță. Dacă modelele AI devin suficient de capabile încât să controleze sisteme fizice din lumea reală, evaluarea lor nu mai poate rămâne limitată la răspunsurile generate într-o fereastră de chat.