Tesla dezvoltă mâini pentru Optimus cu senzori care pot detecta presiunea și forma obiectelor


' fill='%23FBBC05' d='M0 37V11l17 13z'/%3e%3cpath clip-path='url(%23b)' fill='%23EA4335' d='M0 11l17 13 7-6.1L48 14V0H0z'/%3e%3cpath clip-path='url(%23b)' fill='%2334A853' d='M0 37l30-23 7.9 1L48 0v48H0z'/%3e%3cpath clip-path='url(%23b)' fill='%234285F4' d='M48 48L17 24l-4-3 35-10z'/%3e%3c/svg%3e)
Tesla a depus un brevet pentru o tehnologie care ar putea îmbunătăți modul în care robotul umanoid Optimus interacționează cu obiectele. Documentul descrie senzori tactili flexibili, proiectați să se adapteze la suprafețele curbate ale degetelor, degetelor mari și palmelor. Prin această abordare, robotul ar putea detecta mai precis locul în care atinge un obiect și presiunea exercitată asupra acestuia.
Tehnologia ar putea avea un rol important în manipularea obiectelor fragile sau cu forme diferite, unde o prindere prea puternică le-ar putea deteriora, iar una prea slabă le-ar putea scăpa din mână. Deși brevetul nu menționează explicit Optimus, soluția descrisă se potrivește cu dezvoltarea mâinilor robotului, o componentă asupra căreia Tesla a pus accent în proiectul său de robotică, scrie notateslaapp.com.
Cum ar putea senzorii să îi ofere robotului simț tactil
Cererea de brevet a fost publicată pe 8 octombrie 2026, după ce Tesla o depusese la 11 septembrie 2025. Documentul revendică, de asemenea, prioritatea unei cereri provizorii înregistrate la începutul anului 2025.
Desenele tehnice prezintă zone de detecție amplasate pe degete, pe degetul mare și în palmă. Fiecare zonă poate include mai multe regiuni de măsurare independente, descrise în brevet drept pixeli. Acestea ar permite identificarea punctelor în care mâna intră în contact cu un obiect și a presiunii exercitate în fiecare dintre ele.
Dacă sistemul ar include suficiente puncte de detecție, informațiile colectate ar putea ajuta robotul să estimeze forma sau tipul obiectului pe care îl ține, exclusiv pe baza contactului fizic. Această capacitate ar putea completa informațiile obținute prin alte sisteme de percepție și ar permite ajustarea prizei în funcție de ceea ce simte mâna robotului.
Brevetul descrie integrarea senzorilor într-un înveliș exterior flexibil, adaptat formei unui robot umanoid. Tehnologia nu este însă limitată la roboți, fiind prezentată și pentru posibile aplicații în unelte și sisteme automatizate.
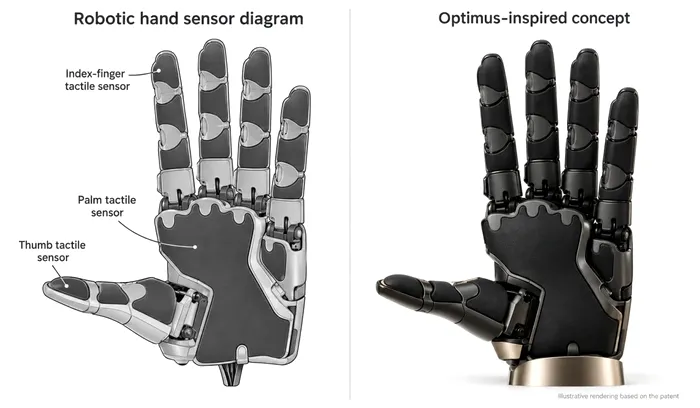
Tesla brevetează senzori flexibili pentru Optimus / randare
Două metode prin care presiunea poate fi măsurată
Structura senzorilor se bazează pe mai multe straturi flexibile, asemănătoare unui sandviș. Două foi conțin modele conductoare, între care se află un strat intermediar deformabil. Zonele conductoare care se suprapun formează punctele individuale de măsurare, capabile să reacționeze la presiunea exercitată asupra suprafeței.

Tesla descrie două variante de funcționare, una capacitivă și alta rezistivă. În prima configurație, presiunea comprimă stratul izolator dintre suprafețele conductoare și le apropie. Distanța modificată influențează capacitatea electrică, adică proprietatea unui sistem de a stoca sarcină electrică. Componentele electronice conectate la senzor pot măsura această schimbare și o pot transforma într-un semnal interpretabil.
În versiunea rezistivă, stratul intermediar folosește un material a cărui rezistență electrică se schimbă atunci când este comprimat. Electronica poate detecta variația și o poate interpreta drept indiciu al contactului fizic sau al presiunii aplicate.
Cele două soluții urmăresc același obiectiv: transformarea unei interacțiuni mecanice într-un semnal care poate fi analizat de sistemul robotului. În practică, aceste date ar putea contribui la controlul mai precis al mâinii, în funcție de obiectul manipulat.
Cum pot fi fabricați senzorii pentru suprafețe curbate
Unul dintre aspectele importante ale brevetului este modul în care straturile sensibile pot fi adaptate la geometria unei mâini robotice. O metodă pornește de la materiale plate, pe care sunt imprimate modele conductoare folosind cerneală specială și tehnici de serigrafie. Foile sunt apoi încălzite și modelate peste o matriță. După răcire, ansamblul își păstrează forma curbată.
A doua metodă inversează ordinea operațiunilor. Mai întâi este modelată baza cu forma dorită, după care sunt aplicate direct pe suprafața curbată traseele conductoare. Printre variantele descrise se numără distribuirea cernelii cu ajutorul unui sistem de poziționare, transferul acesteia cu un tampon flexibil de imprimare sau pregătirea anumitor zone cu laser pentru aplicarea unui strat metalic.
Aceste procedee ar putea facilita montarea senzorilor pe degete și palme, unde suprafețele plane nu se potrivesc întotdeauna cu forma componentelor robotice. Acoperirea mai multor zone ale mâinii ar putea oferi informații tactile mai detaliate și ar ajuta la reglarea forței de prindere.
Brevetul apare în contextul dezvoltării generației Optimus Gen 3. Tesla nu a confirmat însă că senzorii descriși vor fi integrați în versiunea finală a robotului. Compania a transmis anterior că intenționează să prezinte Optimus Gen 3 mai aproape de etapa de producție, pentru a reduce riscul ca soluțiile tehnice să fie copiate. Prin urmare, documentul indică o direcție de cercetare, nu o confirmare a specificațiilor finale ale robotului.